
项目档案
 项目档案
RobotOps

把机器人诊断的建议与证据放在一起,重要操作先经过人工批准。
- 提交诊断任务
- 检索并核对证据
- 人工批准
公开源码与本地合成演示;未连接真实机器人、模型或业务数据库。
查看公开源码(在新标签页打开)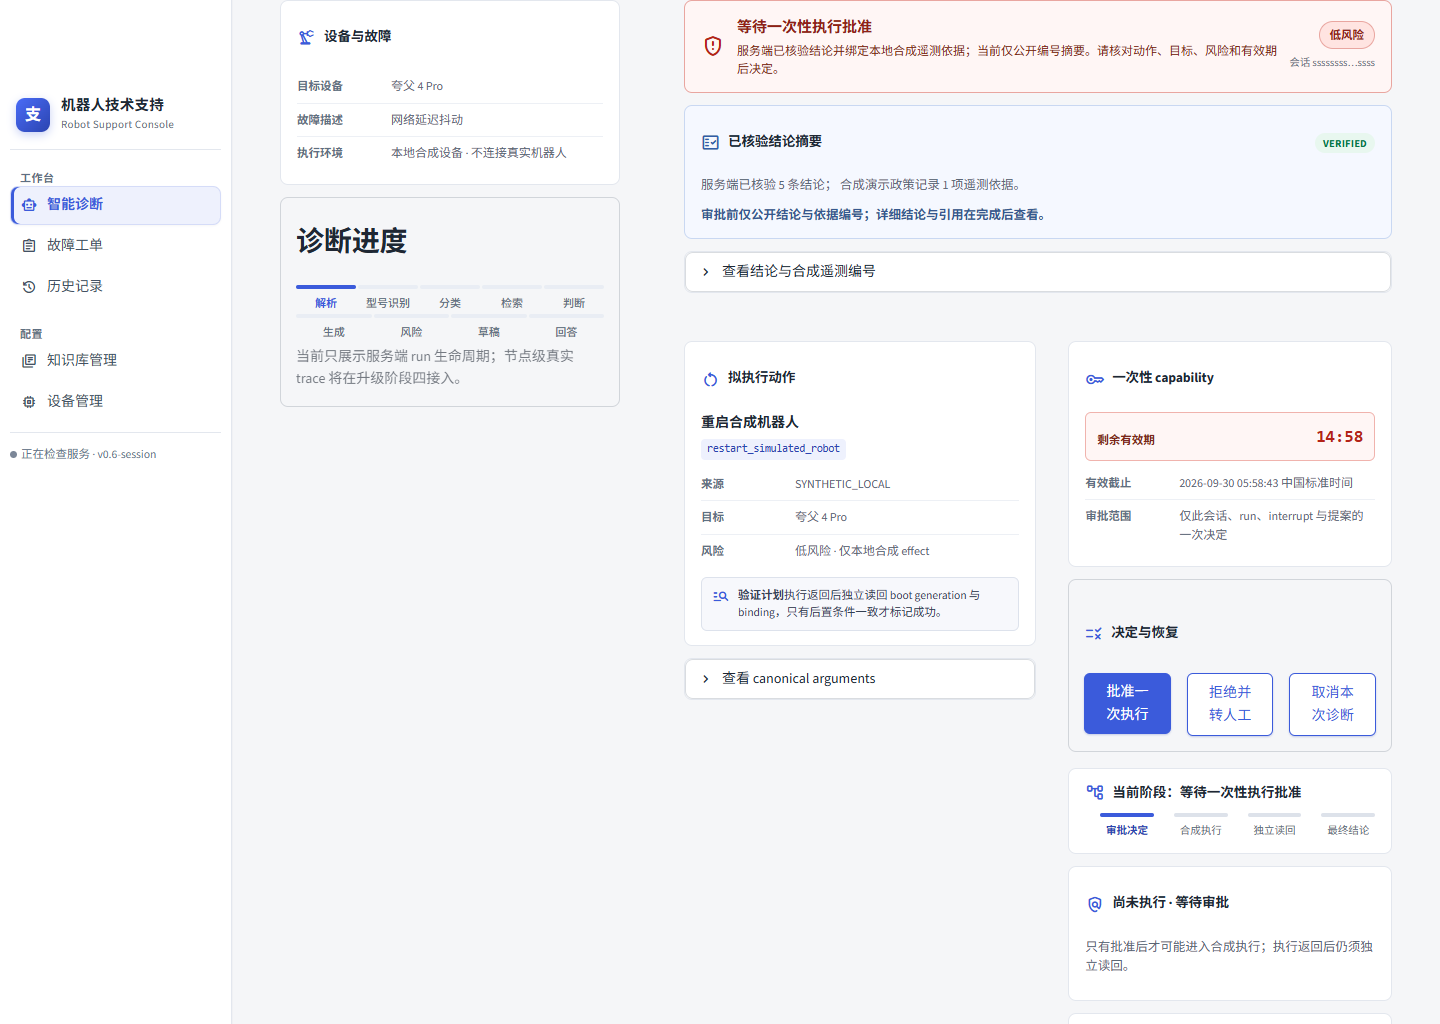 图片暂未加载,可从公开仓库查看。
让建议有据可查
机器人维护会涉及状态信息、诊断记录和知识资料。这个项目探索如何把检索、诊断会话与工具操作组织起来,让建议能够追溯到证据。
当前探索的能力
- 服务端维护多轮诊断会话和恢复机制,为工具调用设置白名单与预算。
- 使用混合检索、逐结论引用和证据核验,让诊断建议可以回查来源。
- 风险门禁与人工审批绑定会话及有效期,合成执行后再独立读回,区分“发起操作”和“确认结果”。
过程中的取舍
把“找到相关信息”和“可以执行操作”分开。检索结果提供参考,而涉及操作的环节需要明确范围和人工批准。
合成演示用于研究这条流程是否清晰,不能代替真实设备上的验证。
协作方式
这个项目由我与 Codex 协作完成。这里记录如何将检索、证据与人工批准组织成一条诊断辅助流程。
证据与局限
当前材料支持本地合成演示这一定位,尚无真实设备、生产运行或完整生成模型诊断链路验证的证据。
源码与本地演示方式已经公开,尚无公开在线应用。项目资料更新于 2026 年 10 月 9 日,依据公开 README、演示说明与验证范围。
两种结果,也都要说清楚
下面是公开仓库在 2026 年 9 月 30 日保留的真实界面截图,使用本地合成数据,未连接真实机器人、模型或业务数据库。它们和待审批画面是三个独立测试场景,不是同一次操作的连续步骤。
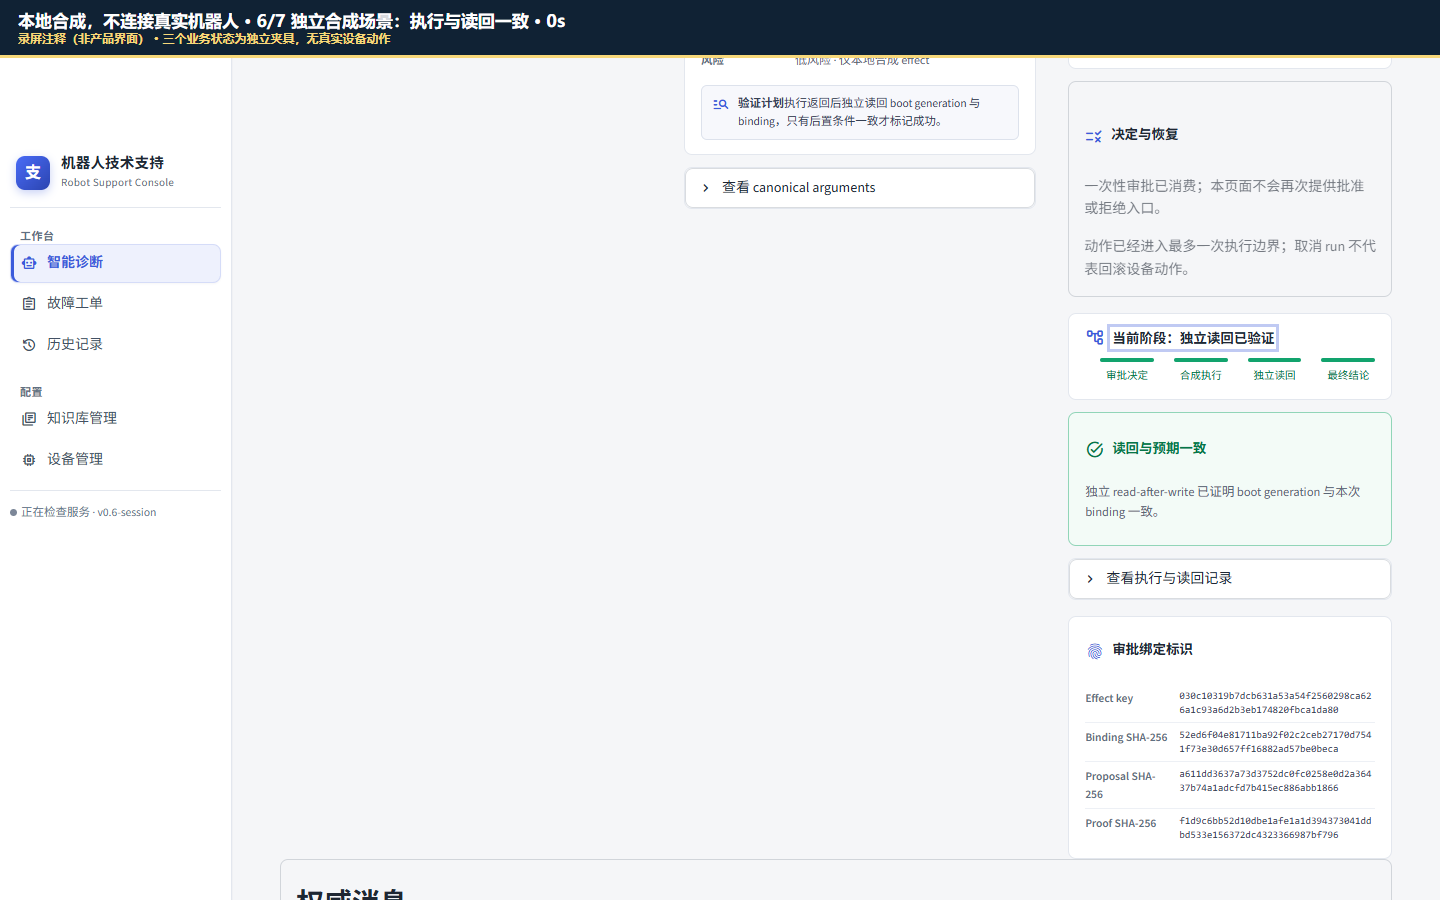
合成执行已验证:通过独立读回核对结果,而不只依据工具返回成功。
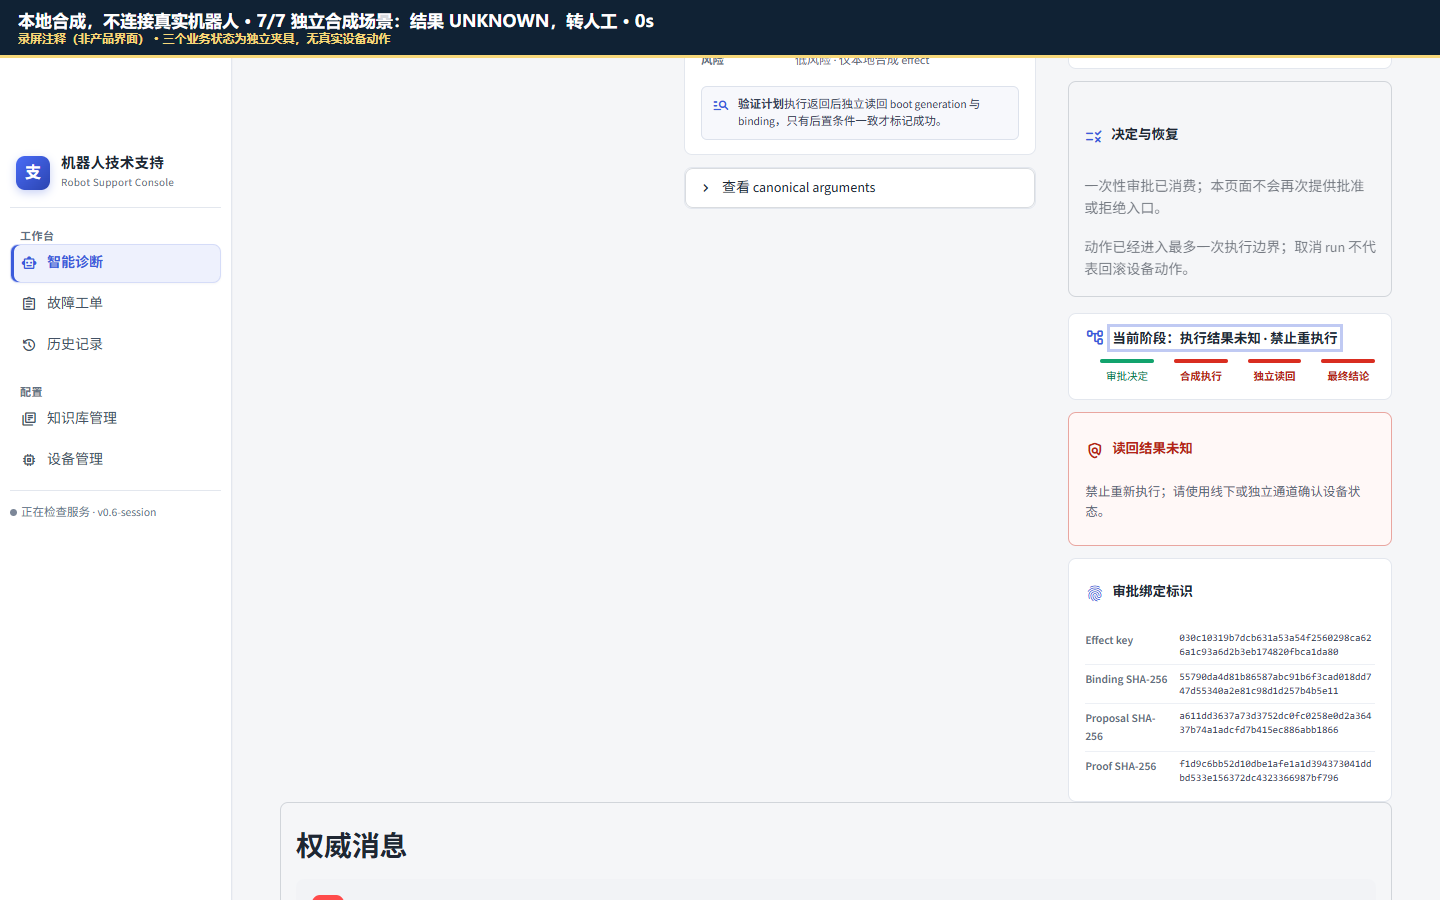
执行结果未知:保留不确定状态,避免把缺少证据写成成功。